

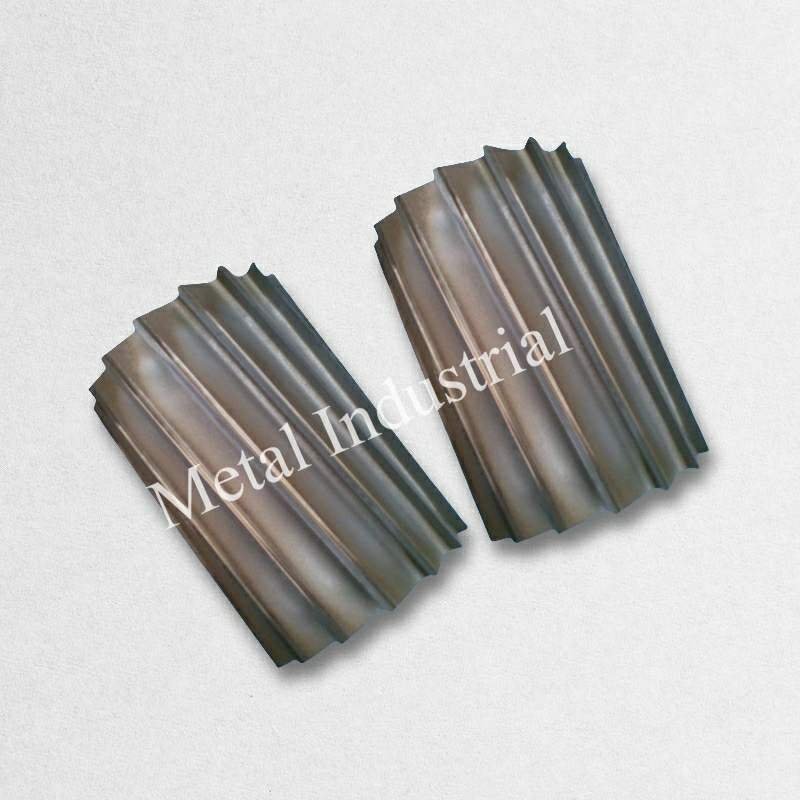
Le vibrazioni ad alta velocità riducono la produttività e la qualità. Nei coltelli rotativi, anche pochi decimi di grammo fuori posto possono trasformarsi in forze d'urto violente al regime di rotazione (RPM) operativo, manifestandosi sotto forma di segni di vibrazione (chatter marks), code e polveri (tails and fines), usura precoce delle lame, surriscaldamento dei cuscinetti e aumento degli scarti. L'equilibratura statica aiuta a correggere gli squilibri concentrati su un solo piano, ma non può correggere lo squilibrio di coppia che si manifesta in velocità.
L'equilibratura dinamica su due piani risolve ciò che sfugge all'equilibratura statica. Misurando l'ampiezza e la fase su entrambi i cuscinetti e calcolando poi le masse di correzione su due piani, è possibile ridurre lo squilibrio residuo entro una tolleranza definita e mantenere le vibrazioni entro intervalli di sicurezza.
In questo articolo scoprirete come scegliere un grado di equilibratura ISO 21940, calcolare e_per e U_per con un chiaro esempio numerico e seguire passo dopo passo la procedura dei coefficienti di influenza, sia su un'equilibratrice da officina che sul campo. Team di manutenzione, OEM e responsabili di produzione troveranno target pratici, formule e controlli di accettazione da applicare immediatamente.
Punti chiave
- L'equilibratura dinamica su due piani corregge lo squilibrio di coppia che i metodi statici non riescono a risolvere, riducendo le vibrazioni alla velocità di esercizio.
- Utilizzate il grado di equilibratura ISO 21940 per tradurre un grado di qualità (G) in uno squilibrio residuo ammissibile U_per verificabile.
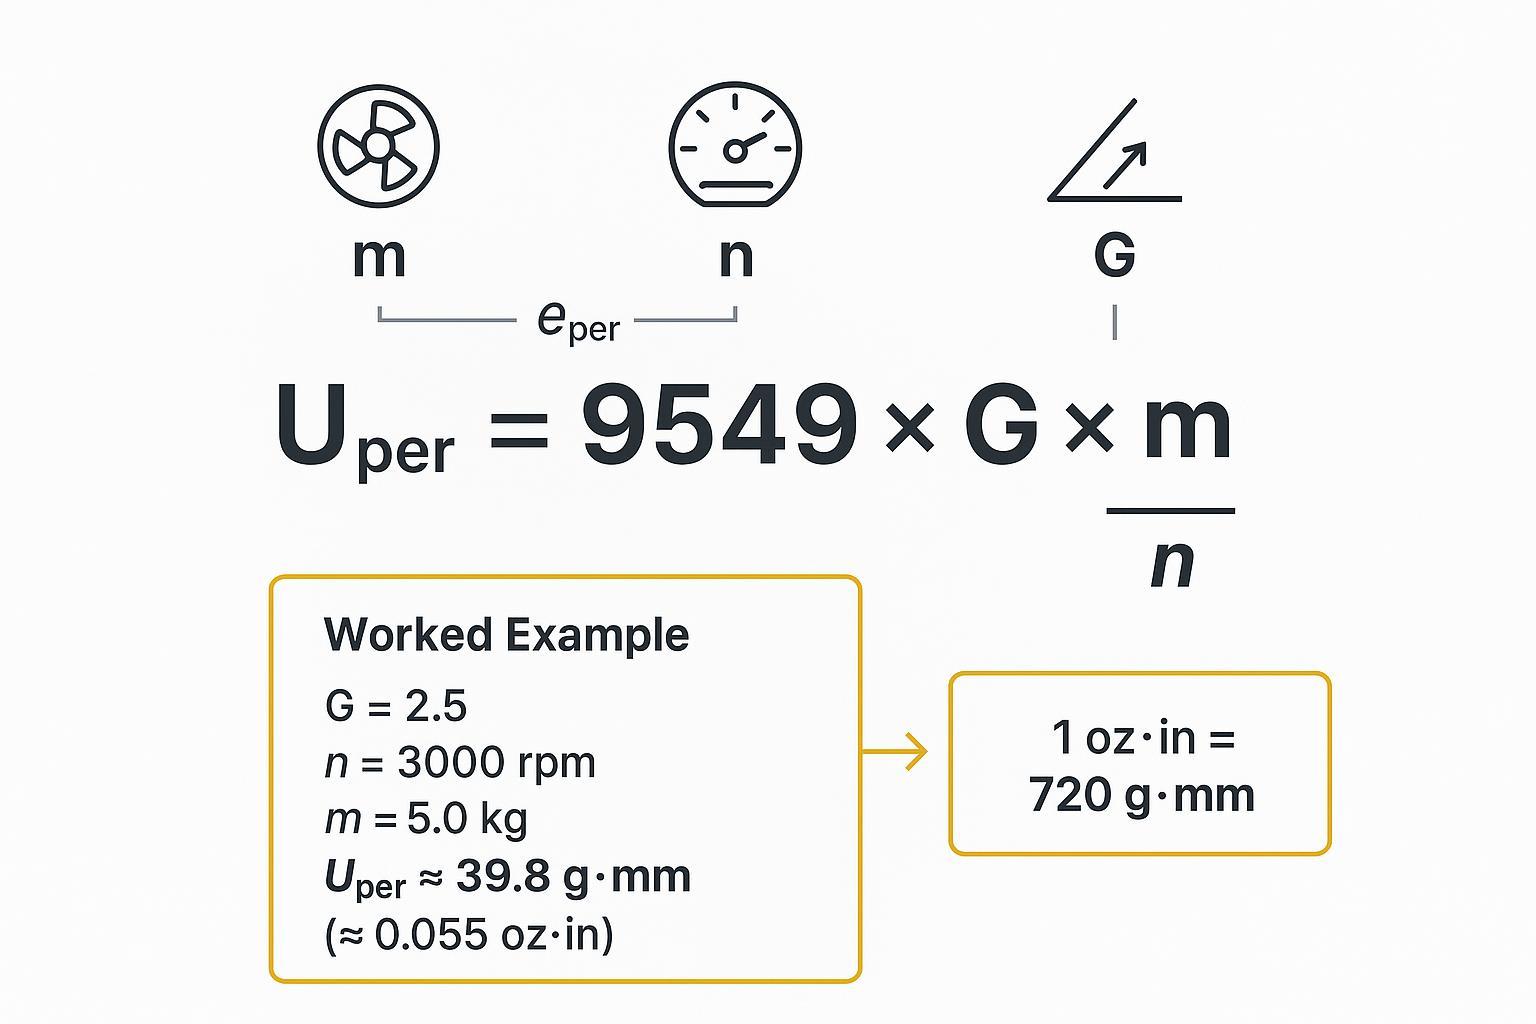
- Formula principale da utilizzare: U_per (g·mm) = 9549 × G × m / n. Un rotore G2.5 da 5.0 kg a 3000 rpm → U_per ≈ 39.8 g·mm (≈0.055 oz·in).
- Criteri di accettazione a due fasi: squilibrio residuo per piano entro il target e velocità di vibrazione globale entro la Zona B della norma ISO 20816 o superiore nell'intero intervallo operativo.
- Riquilibrare dopo riaffilature, cambi lama, spostamenti del pacco lame o se l'andamento delle vibrazioni supera i limiti stabiliti.
Perché equilibrare i coltelli rotativi
Cause delle vibrazioni ad alta velocità
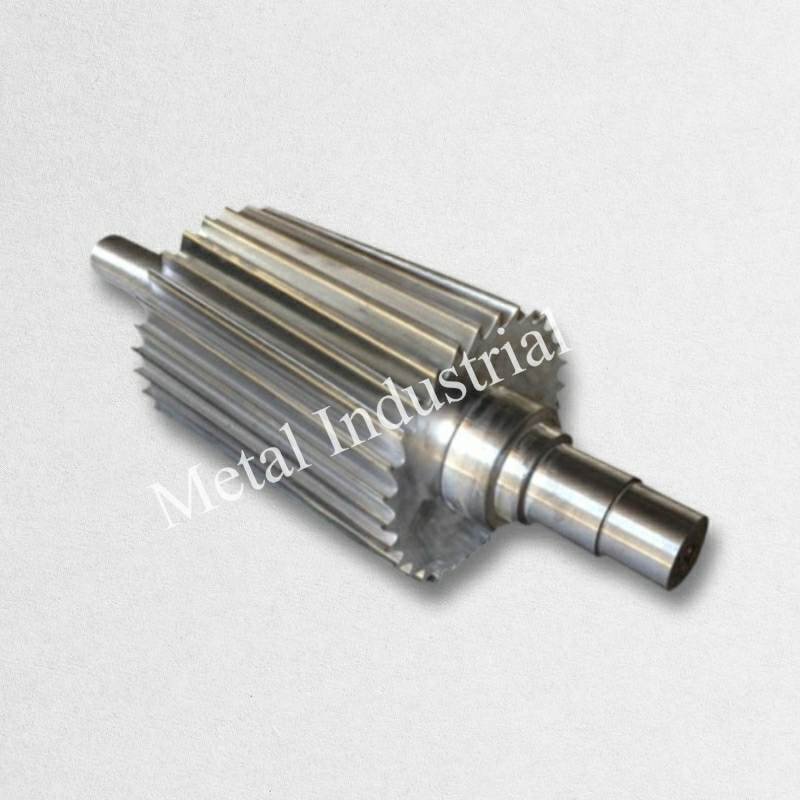
Lo squilibrio è la causa più comune: eccentricità della massa dovuta all'usura delle lame, riaffilature non uniformi, accumulo di trucioli, runout del mozzo o accumulo di tolleranze. Lo squilibrio di coppia si verifica quando la massa è spostata in direzioni opposte su piani diversi, un fenomeno che i controlli statici non rilevano. Altri fattori includono disallineamento, alberi piegati, allentamenti e risonanza vicino alla velocità operativa, ma lo squilibrio è solitamente la prima leva su cui agire per ridurre le vibrazioni.
Guadagni prestazionali misurabili
La riduzione dello squilibrio residuo abbassa le forze dinamiche su cuscinetti e telai, riducendo rumore, calore e usura. Nelle linee di pellettizzazione e converting, questo si traduce in una lunghezza di taglio più costante, meno code e polveri, una maggiore durata delle lame tra le riaffilature e un OEE più elevato. Pensatela così: ogni grammo·millimetro rimosso equivale a un piccolo colpo di martello in meno a ogni giro.
Quando riequilibrare
- Dopo ogni cambio lama, riaffilatura o ricostruzione del pacco/porta-lame
- Dopo interventi su cuscinetti o giunti
- Quando la velocità di vibrazione globale sale di una zona (ad es. da A a B) o la fase diventa instabile vicino ai setpoint
- Dopo incidenti: sfregamenti, inceppamenti o urti
- Su base temporale o di volume di produzione se il processo è abrasivo o ad alto riempimento
Standard e gradi di equilibratura ISO 21940
Selezione del grado di qualità di equilibratura
La selezione di un grado di equilibratura ISO 21940 stabilisce un target misurabile per lo squilibrio residuo. Per i coltelli rotativi industriali, le scelte comuni sono:
- G2.5 a velocità medio-alte quando si desidera una qualità rigorosa senza la precisione tipica dei mandrini
- G6.3 per rotori più lenti e pesanti dove la precisione è meno critica
- G1.0 per portautensili ad alta precisione a velocità molto elevate
La norma ISO 21940-11 (che sostituisce la ISO 1940-1) è il riferimento comune per i gradi di qualità di equilibratura dei rotori rigidi e il metodo utilizzato per derivare i target di squilibrio residuo ammissibile. Per una guida pratica alla selezione e alla terminologia, consultare la panoramica del centro servizi EASA e la guida esplicativa dei gradi di BalanceMaster.
- Secondo la panoramica del centro servizi EASA (2016), la norma ISO 21940-11 definisce i gradi di qualità di equilibratura e i calcoli matematici per derivare i residui ammissibili. Come lo standard del grado di qualità di equilibratura ISO 21940-11 influisce sull'equilibratura nei centri di assistenza
- Per un riepilogo pratico su dove si collocano i gradi G1.0/G2.5/G6.3, consultare la guida esplicativa di BalanceMaster. Spiegazione dei gradi di equilibratura ISO
Calcolo di eper e Uper
Utilizzare la relazione derivata dalle norme ISO e riprodotta da molte fonti autorevoli:
U_per (g·mm) = 9549 × G × m / n
Dove G è il grado selezionato (mm/s), m è la massa del rotore (kg) e n è la velocità di esercizio (rpm). Concettualmente, U_per = e_per × m e, per un determinato grado, e_per si riduce all'aumentare della velocità.
Esempio pratico (G2.5 @ 3000 rpm):
- Dati: m = 5.0 kg, n = 3000 rpm, G = 2.5
- Calcolo: U_per = 9549 × 2.5 × 5.0 / 3000 ≈ 39.8 g·mm
- Se si applicasse un equivalente su un singolo piano al raggio r = 75 mm, la massa a quel raggio sarebbe m_c = U_per / r ≈ 39.8 / 75 ≈ 0.53 g (la distribuzione su due piani segue la soluzione della matrice di influenza).
- Conversione in unità imperiali: 1 oz·in = 720 g·mm → 39.8 g·mm ≈ 0.055 oz·in
Confronti rapidi (stessa formula):
- G6,3 a 1800 giri/min, m = 12 kg → U_per ≈ 9549 × 6,3 × 12 / 1800 ≈ 401 g·mm (≈0,557 oz·in)
- G1,0 a 6000 giri/min, m = 2,0 kg → U_per ≈ 9549 × 1,0 × 2,0 / 6000 ≈ 3,18 g·mm (≈0,0044 oz·in)
Verificate i vostri calcoli con un calcolatore autorevole che implementi le relazioni della norma ISO 21940-11. Consultare il calcolatore dello squilibrio residuo di Vibromera. Calcolatore dello squilibrio residuo (ISO 21940-11)
KPI e target di accettazione
- Squilibrio residuo per piano: ripartire lo U_per totale tra i piani utilizzando i coefficienti di influenza (spesso simili se la geometria è simmetrica). Registrare le masse e gli angoli di correzione finali; calcolare i residui per confermare che soddisfino il grado selezionato agli RPM target.
- Velocità di vibrazione globale: controllare la velocità del supporto del cuscinetto (RMS). Come obiettivo pratico, molte officine accettano la Zona B o superiore secondo la norma ISO 20816 per il gruppo di macchine e la classe di fondazione pertinenti. Nota: i limiti numerici delle zone dipendono dalla parte/tabella della norma ISO 20816 e dal gruppo di macchine/fondazione, pertanto verificare i limiti applicabili rispetto alla norma e al manuale OEM. Vedere il riepilogo di riferimento delle zone ISO 20816 del Mobius Institute. Riepilogo delle zone di vibrazione ISO 20816
- Stabilità di fase e sweep: verificare che la fase rimanga stabile in tutto l'intervallo operativo e che non vi siano picchi di risonanza dominanti vicino alla velocità impostata.
Procedure di equilibratura dinamica su due piani
Equilibratura in officina (su due piani)
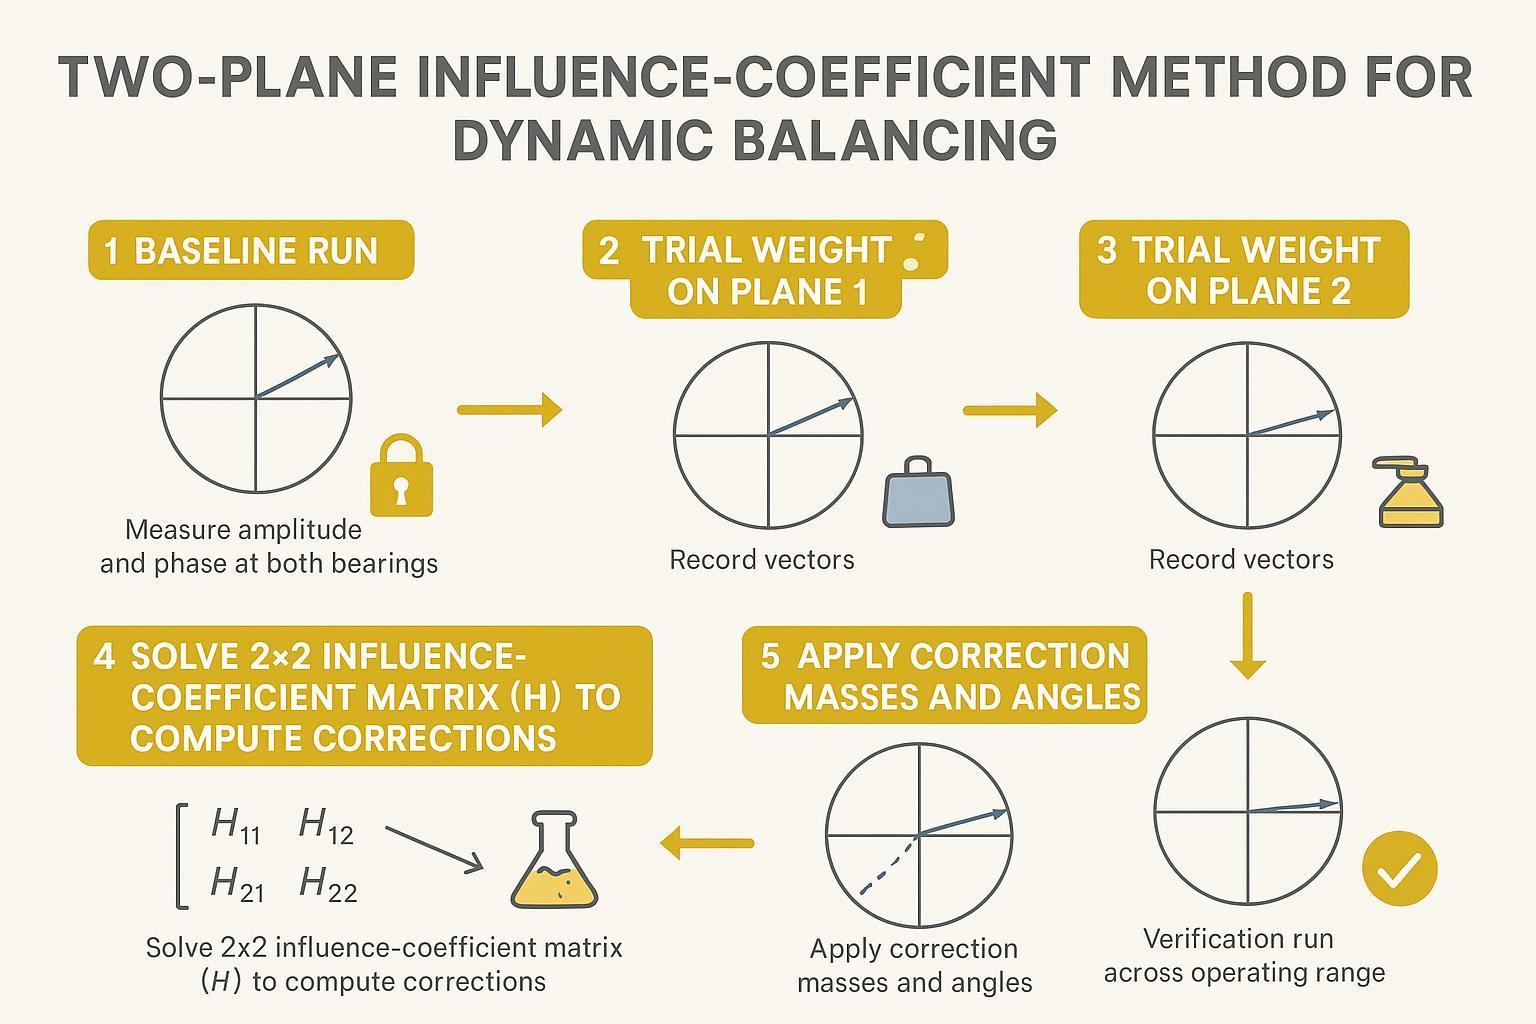
Un tipico flusso di lavoro su due piani utilizza una macchina equilibratrice calibrata e il metodo dei coefficienti di influenza (massa di prova): rilevare una linea di base alla velocità target, eseguire una prova nel Piano 1, eseguire una prova nel Piano 2, risolvere la matrice di influenza 2×2 per i vettori di correzione, applicare masse/angoli e verificare i residui.
Nota sulla sicurezza (leggere prima dell'avvio): Le operazioni di equilibratura possono causare gravi lesioni o danni alle apparecchiature in caso di guasto di un rotore, di una massa di prova o di una protezione. Solo il personale qualificato deve eseguire queste operazioni. Seguire la procedura di lockout/tagout (LOTO) del sito prima di installare/rimuovere le masse, mantenere le protezioni in posizione ogni volta che è possibile e utilizzare masse di prova ridondanti e fissate meccanicamente (evitare il montaggio con solo nastro adesivo). Verificare i giochi, serrare i dispositivi di fissaggio secondo le specifiche e rimanere al di fuori del piano di rotazione durante le fasi di accelerazione e decelerazione.
Se acquistate coltelli OEM/ODM, un esempio neutro può essere utile: MAXTOR METAL produce lame personalizzate rettificate di precisione e offre l'equilibratura dinamica in fabbrica e controlli di concentricità prima della spedizione. In pratica, ciò significa che i rotori possono essere equilibrati secondo i target di grado ISO 21940 con un report tracciabile delle fasi di correzione e dei residui misurati. Per ulteriori informazioni sulle loro pratiche di equilibratura e concentricità, consultare la pagina di panoramica dell'azienda. Equilibratura dinamica ad alta velocità e concentricità
Fasi chiave in officina
- Preparazione: ispezionare la geometria del rotore, pulire le superfici di appoggio, verificare l'eccentricità (runout) e fissare le attrezzature. Registrare un punto di riferimento per il tachimetro.
- Linea di base: misurare l'ampiezza e la fase su entrambi i cuscinetti alla velocità di esercizio definita; registrare i vettori.
- Prove: aggiungere una massa di prova nota a un angolo noto nel Piano 1; misurare nuovamente. Rimuoverla, quindi ripetere nel Piano 2; misurare nuovamente.
- Risoluzione: utilizzare un software o il calcolo vettoriale manuale per invertire la matrice di influenza 2×2 e calcolare le masse/angoli di correzione per ciascun piano.
- Verifica: applicare le correzioni e ripetere la prova per confermare che i residui rientrino nei target U_per e che le vibrazioni siano nella zona di accettazione.
Equilibratura sul campo (in situ)
L'equilibratura sul campo (in situ) corregge il sistema assemblato senza smontaggio. Saranno necessari un tachimetro con riferimento di fase, due accelerometri o sensori di velocità sui supporti dei cuscinetti, un accesso sicuro per le masse di prova e procedure di lockout-tagout.
Nota sulla sicurezza (leggere prima dell'avvio): L'equilibratura in situ espone il personale ai rischi delle apparecchiature rotanti. Utilizzare le procedure LOTO per qualsiasi intervento manuale, verificare le protezioni e le zone di esclusione, e fissare le masse di prova con dispositivi di fissaggio meccanici e un sistema di ritenuta secondario. Non superare la velocità nominale della macchina e arrestare immediatamente in caso di sfregamento, rumori anomali, aumento della temperatura dei cuscinetti o improvvisa instabilità di fase.
- Linea di base: alla velocità di esercizio o in prossimità di essa, rilevare l'ampiezza e la fase su entrambi i cuscinetti. Verificare prima il piede zoppo (soft foot) e l'allentamento strutturale.
- Sequenza di prova: aggiungere una massa di prova sicura e vincolata nel Piano 1; misurare nuovamente entrambi i cuscinetti; rimuovere e ripetere per il Piano 2.
- Risoluzione e applicazione: calcolare i vettori di correzione e installare masse permanenti o regolare le viti agli angoli/raggi calcolati.
- Verifica: eseguire uno sweep in tutto l'intervallo operativo per garantire l'assenza di amplificazione di risonanza; accettare una volta soddisfatti sia i target di squilibrio residuo per piano sia quelli di velocità di vibrazione.
Per un esempio pratico di codifica dell'approccio con coefficienti di influenza, National Instruments pubblica un esempio DAQmx su due piani che implementa la stessa sequenza con fasori e indicizzazione del tachimetro. Esempio di equilibratura su due piani con DAQmx
Note sulla strumentazione (per fase e ampiezza ripetibili): Utilizzare lo stesso tipo di sensore e lo stesso orientamento su entrambi i supporti dei cuscinetti (la velocità è spesso preferita per i confronti ISO 20816). Montare rigidamente i sensori (prigioniero o magnete potente su un punto pulito e piatto), mantenere coerente il passaggio dei cavi e utilizzare un riferimento tachimetro/keyphasor affidabile collegato al rotore. Verificare che la calibrazione dello strumento sia aggiornata e registrare la banda di misura e le impostazioni del filtro in modo che i controlli successivi siano comparabili.
Errori comuni e controlli di sicurezza
Segnali comuni di “cosa si osserverà” e cosa controllare per primo:
- La fase oscilla o si inverte tra le prove: ricontrollare il pickup del tachimetro/keyphasor, la rigidità di montaggio del sensore, l'allentamento/piede zoppo (soft foot) e se una risonanza sta dominando la risposta.
- La risposta alla prova è troppo piccola o non lineare: aumentare/diminuire la massa di prova per puntare a una variazione del ~30–70% rispetto alla linea di base, e verificare che il riferimento di raggio/angolo di prova sia ripetibile.
- Grande picco di ampiezza vicino alla velocità impostata: eseguire uno sweep controllato per identificare la risonanza ed evitare di equilibrare esattamente in corrispondenza del picco; modificare prima la velocità, la rigidità o lo smorzamento, quindi riequilibrare a un punto di velocità stabile.
- Rotore rigido vs flessibile: se una velocità critica si trova vicino al punto di funzionamento, le ipotesi di rotore rigido potrebbero non essere valide; consultare le parti pertinenti della norma ISO 21940 per i metodi relativi ai rotori flessibili.
- Limite di applicabilità: se il rotore si comporta come un rotore flessibile alla velocità di esercizio o in prossimità di essa (ad es. operando vicino a una velocità critica), non forzare una soluzione a due piani per rotore rigido; seguire il metodo ISO 21940 appropriato per rotori flessibili e confermare le rampe di velocità e le condizioni di funzionamento accettabili con l'OEM.
- Coefficienti di influenza incoerenti: ripetere le prove; verificare la polarità del sensore, la posizione del tachimetro, i giochi e la ripetibilità del montaggio. Regolare la massa di prova in modo che la risposta vari di circa il 30–70% rispetto al valore di base.
- Geometria e vincoli: fissare i pesi di prova in modo ridondante, verificare le protezioni e i giochi ed evitare sfregamenti. Eseguire il lockout-tagout e seguire le procedure del sito.
- Collegamento con la manutenzione: dopo le riaffilature o la sostituzione dei coltelli, è prevedibile una deriva del bilanciamento. Una guida alla manutenzione per le lame del granulatore offre pratici suggerimenti per la riaffilatura che si integrano bene con un controllo di ribilanciamento. Manutenzione e affilatura delle lame per granulatore di plastica
Conclusione
- Confermare che lo squilibrio residuo in ciascun piano soddisfi il grado di bilanciamento ISO 21940 selezionato al regime di giri (RPM) target utilizzando la relazione ISO.
- Verificare la velocità di vibrazione nell'intero intervallo di funzionamento (puntare alla Zona B ISO 20816 o superiore) e documentare l'ampiezza/fase e i dati di correzione.
- Programmare il ribilanciamento dopo riaffilature, cambi di coltelli, interventi su mozzi o cuscinetti, o quando i trend superano i limiti.
- Acquisire un report di bilanciamento tracciabile e registrare l'andamento dei risultati per la massima affidabilità. Per i lettori che necessitano del contesto del fornitore, la panoramica MAXTOR METAL sul bilanciamento dinamico e sulla concentricità fornisce un esempio di cosa richiedere a un'officina. Equilibratura dinamica ad alta velocità e concentricità
Riferimenti (selezionati): Panoramica ISO 21940-11 tramite EASA; sintesi della selezione del grado ISO tramite BalanceMaster; verifica incrociata dello squilibrio residuo ISO tramite il calcolatore Vibromera; sintesi delle bande di zona ISO 20816 tramite Mobius Institute; esempio di implementazione del coefficiente di influenza a due piani tramite National Instruments (DAQmx). (I link sono forniti nelle sezioni precedenti.)
Cosa includere in un report di bilanciamento tracciabile (lista di controllo da copiare/incollare): ID/seriale del rotore, configurazione (coltelli/porta-coltelli installati), massa del rotore M, raggio di correzione R, velocità di esercizio n, grado di bilanciamento ISO 21940 selezionato G, computed U_per, sensor locations and orientation, tach reference location, instrument model + calibration date, measurement band/filtering, baseline amplitude/phase at each bearing, trial weight mass/angle/radius for Plane 1 and Plane 2, calculated correction mass/angle/radius per plane, final verification amplitude/phase, final residual unbalance estimate per plane, and an operating-speed sweep result (pass/fail vs your ISO 20816 velocity target).
About the author: Tommy Tang is a Senior Sales Engineer at Nanjing METAL Industrial with 12 years of experience supporting industrial cutting and rotating-equipment applications. Certifications: CSE, CME, Six Sigma Green Belt, PMP.

 English
 Spanish
 Italian
 French
 Portuguese
 Russian
 German
 Arabic
 Hindi
 Vietnamese
 Indonesian
 Japanese
 Korean