

High-speed vibration robs you of uptime and quality. On rotary cutters, even a few tenths of a gram out of place can turn into jarring forces at operating RPM, showing up as chatter marks, tails and fines, premature knife wear, bearing heat, and rising scrap. Static balance helps with heavy spots in one plane, but it cannot correct couple unbalance that shows up at speed.
Two-plane dynamic balancing addresses what static balancing misses. By measuring amplitude and phase at both bearings, then solving for correction masses in two planes, you can reduce residual unbalance to a defined tolerance and keep vibration within healthy ranges.
In this article, you will learn how to choose an ISO 21940 balance grade, compute e_per and U_per with a clear numerical example, and run the influence-coefficient workflow step by step—both in a shop balancer and in the field. Maintenance teams, OEMs, and production managers will find practical targets, formulas, and acceptance checks they can apply immediately.
Principais conclusões
- Two-plane dynamic balancing fixes couple unbalance that static methods cannot, cutting vibration at service speed.
- Use ISO 21940 balance grade to translate a quality grade (G) into a permissible residual unbalance U_per you can verify.
- Core formula you’ll use: U_per (g·mm) = 9549 × G × m / n. A G2.5, 5.0 kg rotor at 3000 rpm → U_per ≈ 39.8 g·mm (≈0.055 oz·in).
- Accept with two gates: residual unbalance per plane within target and overall vibration velocity within ISO 20816 Zone B or better across the operating range.
- Rebalance after regrinds, knife changes, stack shifts, or if vibration trends creep above your limits.
Why Balance Rotary Cutters
Causes of High-Speed Vibration
Unbalance is the most common driver: mass eccentricity from knife wear, uneven regrinds, swarf buildup, hub runout, or tolerance stack-up. Couple unbalance appears when mass is displaced in opposite senses across planes—static checks miss this. Other contributors include misalignment, bent shafts, looseness, and resonance near operating speed, but unbalance is usually the first lever to pull back vibration.
Measurable Performance Gains
Reducing residual unbalance lowers dynamic forces on bearings and frames, cutting noise, heat, and wear. In pelletizing and converting lines this translates to steadier cut length, fewer tails and fines, longer knife life between regrinds, and higher OEE. Think of it this way: every gram·millimeter you remove is one less tiny hammer blow each revolution.
When to Rebalance
- After any knife change, regrind, or stack/holder rebuild
- After bearing or coupling work
- When overall vibration velocity climbs a zone (e.g., from A to B) or phase becomes unstable near setpoints
- After incidents: rubs, jams, or strikes
- On a calendar/throughput basis if your process is abrasive or high-fill
Standards and ISO 21940 Balance Grade
Selecting a Balance Quality Grade
Selecting an ISO 21940 balance grade sets a measurable target for residual unbalance. For industrial rotary cutters, common choices are:
- G2.5 at mid-to-high speeds when you want tight quality without spindle-level precision
- G6.3 for slower, heavier rotors where precision is less critical
- G1.0 for high-precision toolholding at very high speeds
ISO 21940‑11 (which supersedes ISO 1940‑1) is the common reference for rigid-rotor balance quality grades and the method used to derive permissible residual unbalance targets. For practical selection guidance and terminology, see the EASA service-center overview and BalanceMaster’s grade explainer.
- According to the EASA service-center overview (2016), ISO 21940‑11 defines balance quality grades and the math to derive permissible residuals. How the ISO 21940‑11 balance quality grade standard impacts service-center balancing
- For a practitioner-grade summary of where G1.0/G2.5/G6.3 fit, see BalanceMaster’s explainer. ISO balancing grades explained
Calculating eper and Uper
Use the ISO-derived relationship many authoritative sources reproduce:
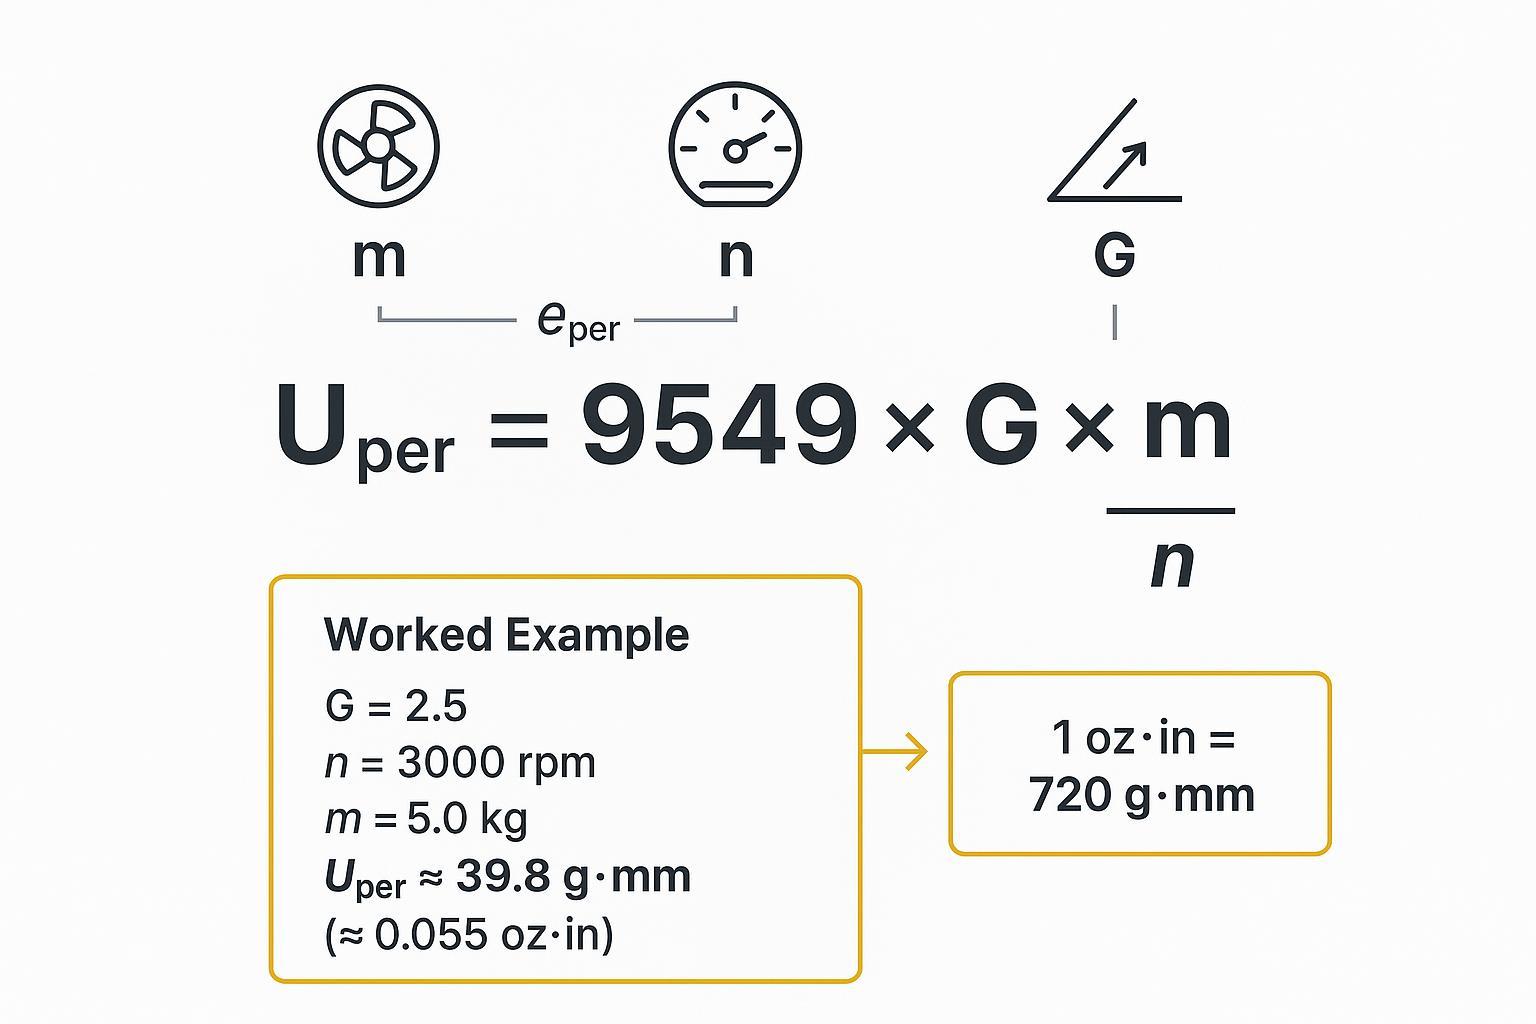
U_per (g·mm) = 9549 × G × m / n
Where G is the selected grade (mm/s), m is rotor mass (kg), and n is service speed (rpm). Conceptually, U_per = e_per × m, and for a given grade, e_per decreases as speed increases.
Worked example (G2.5 @ 3000 rpm):
- Given: m = 5.0 kg, n = 3000 rpm, G = 2.5
- Compute: U_per = 9549 × 2.5 × 5.0 / 3000 ≈ 39.8 g·mm
- If a single-plane equivalent were applied at radius r = 75 mm, the mass at that radius would be m_c = U_per / r ≈ 39.8 / 75 ≈ 0.53 g (two-plane distribution follows the influence matrix solution).
- Convert to imperial: 1 oz·in = 720 g·mm → 39.8 g·mm ≈ 0.055 oz·in
Quick comparisons (same formula):
- G6.3 @ 1800 rpm, m = 12 kg → U_per ≈ 9549 × 6.3 × 12 / 1800 ≈ 401 g·mm (≈0.557 oz·in)
- G1.0 @ 6000 rpm, m = 2.0 kg → U_per ≈ 9549 × 1.0 × 2.0 / 6000 ≈ 3.18 g·mm (≈0.0044 oz·in)
Cross-check your numbers with an authoritative calculator that implements ISO 21940‑11 relationships. See Vibromera’s residual unbalance calculator. Residual unbalance calculator (ISO 21940‑11)
KPIs and Acceptance Targets
- Residual unbalance per plane: Allocate the total U_per across planes using the influence coefficients (often similar if geometry is symmetric). Record the final correction masses and angles; compute residuals to confirm they meet the selected grade at the target RPM.
- Overall vibration velocity: Check bearing-housing velocity (RMS). As a practical target, many shops accept Zone B or better per ISO 20816 for the relevant machine group and foundation class. Observação: the numeric zone boundaries depend on the ISO 20816 part/table and the machine group/foundation, so verify the applicable limits against the standard and your OEM manual. See the Mobius Institute reference summary of ISO 20816 zones. Resumo das zonas de vibração ISO 20816
- Estabilidade de fase e varredura: Verifique se a fase permanece estável em toda a faixa de operação e se nenhum pico de ressonância domina próximo à velocidade definida.
Two-Plane Balancing Procedures
Balanceamento em Oficina (Dois Planos)
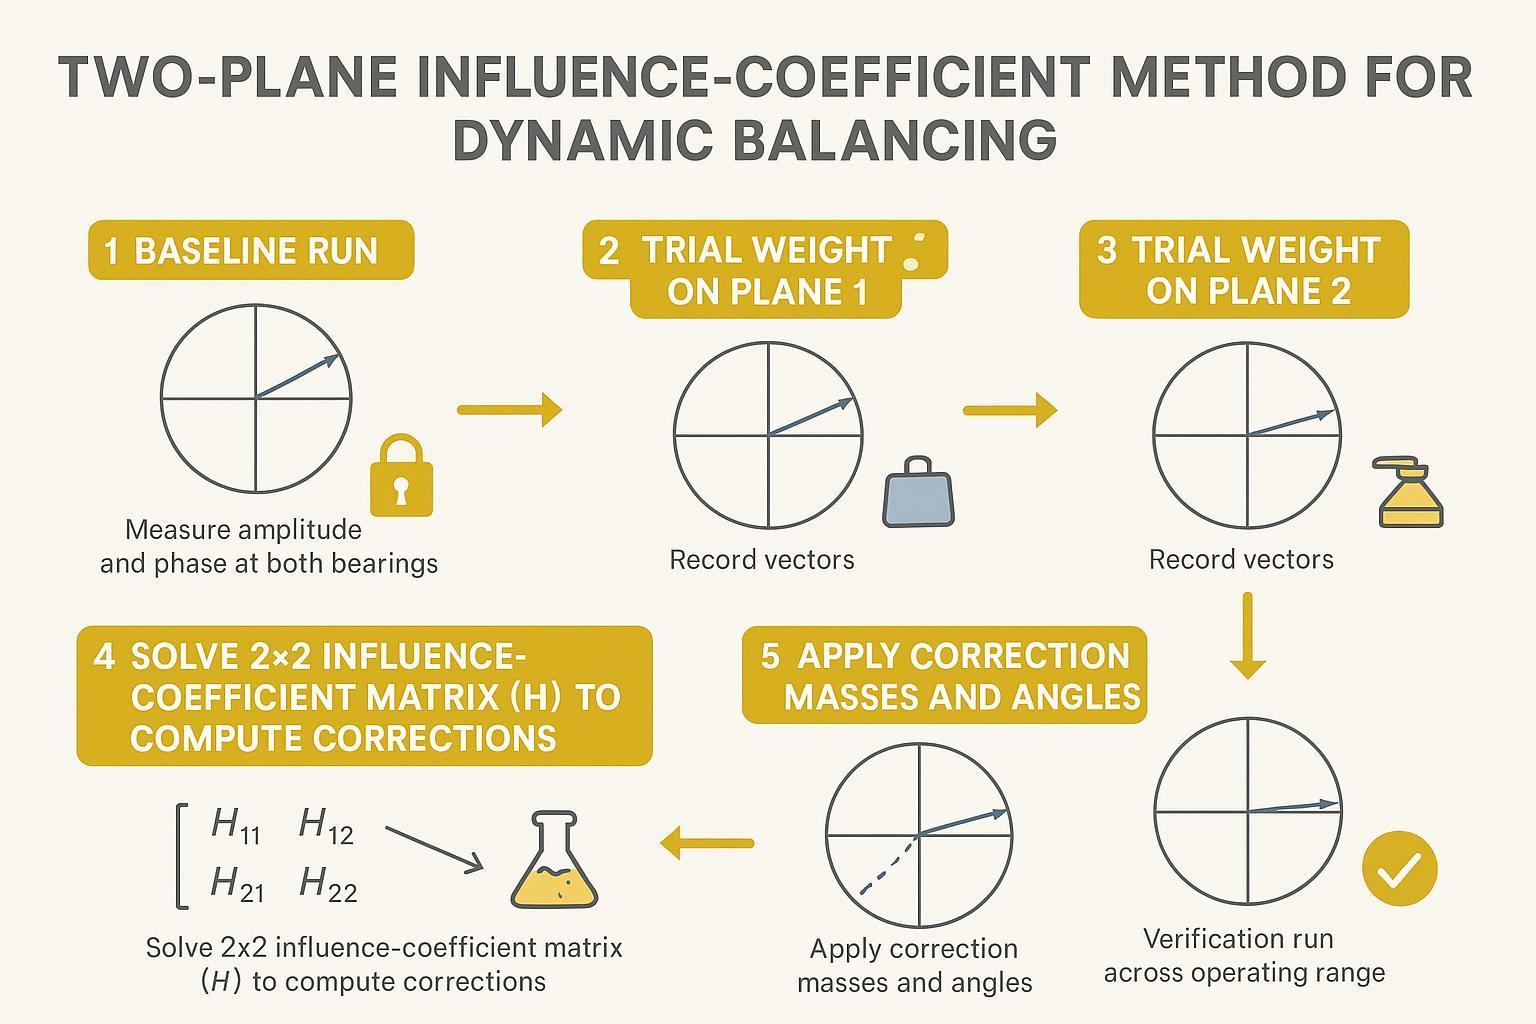
Um fluxo de trabalho típico de dois planos usa uma máquina de balanceamento calibrada e o método do coeficiente de influência (peso de teste): capture uma linha de base na velocidade desejada, execute um teste no Plano 1, execute um teste no Plano 2, resolva a matriz de influência 2×2 para vetores de correção, aplique massas/ângulos e verifique os resíduos.
Nota de segurança (leia antes de executar): O trabalho de balanceamento pode causar ferimentos graves ou danos ao equipamento se um rotor, peso de teste ou proteção falhar. Apenas pessoal qualificado deve realizar estas etapas. Siga o procedimento de bloqueio e etiquetagem (LOTO) do seu local antes de instalar/remover pesos, mantenha as proteções no lugar sempre que possível e use pesos de teste redundantes e fixados de forma segura (sem montagem apenas com fita adesiva). Verifique as folgas, aperte os fixadores de acordo com as especificações e permaneça fora do plano de rotação durante a aceleração e desaceleração.
Se você adquire facas OEM/ODM, um exemplo neutro é útil: MAXTOR METAL fabrica lâminas personalizadas retificadas de precisão e oferece balanceamento dinâmico de fábrica e verificações de concentricidade antes do envio. Na prática, isso significa que os rotores podem ser balanceados de acordo com as metas de grau da ISO 21940 com um relatório rastreável das etapas de correção e resíduos medidos. Para obter contexto sobre suas práticas de balanceamento e concentricidade, consulte a página de visão geral da empresa. Balanceamento dinâmico de alta velocidade e concentricidade
Etapas principais na oficina
- Preparação: Inspecione a geometria do rotor, limpe as faces de assentamento, confirme o batimento (runout) e fixe os dispositivos. Marque uma referência de tacômetro.
- Linha de base: Meça a amplitude e a fase em ambos os mancais na velocidade de serviço definida; registre os vetores.
- Testes: Adicione uma massa de teste conhecida em um ângulo conhecido no Plano 1; meça novamente. Remova-a e repita no Plano 2; meça novamente.
- Resolver: Use software ou matemática vetorial manual para inverter a matriz de influência 2×2 e calcular as massas/ângulos de correção por plano.
- Verificar: Aplique as correções e repita a operação para confirmar se os resíduos estão dentro das metas de U_per e se a vibração está na sua zona de aceitação.
Balanceamento em Campo (In-Situ)
O balanceamento em campo (in-situ) corrige o sistema montado sem desmontagem. Você precisará de um tacômetro com referência de fase, dois acelerômetros ou sensores de velocidade nas caixas dos mancais, acesso seguro para pesos de teste e procedimentos de bloqueio e etiquetagem (lockout-tagout).
Nota de segurança (leia antes de executar): O balanceamento in-situ expõe as pessoas a riscos de equipamentos rotativos. Use LOTO para qualquer trabalho manual, confirme as proteções e zonas de exclusão e fixe os pesos de teste com fixadores mecânicos mais uma restrição secundária. Não exceda a velocidade nominal da máquina e pare imediatamente se houver atrito, ruído incomum, aumento da temperatura do mancal ou instabilidade repentina de fase.
- Linha de base: Na velocidade de serviço ou próximo a ela, capture a amplitude e a fase em ambos os mancais. Verifique primeiro o pé manco (soft foot) e a folga estrutural.
- Sequência de teste: Adicione um teste seguro e fixado no Plano 1; meça novamente ambos os mancais; remova e repita para o Plano 2.
- Resolver e aplicar: Calcule os vetores de correção e instale pesos permanentes ou ajuste os parafusos nos ângulos/raios calculados.
- Verificação: Faça uma varredura em toda a faixa de operação para garantir que não haja amplificação de ressonância; aceite assim que as metas de desbalanceamento residual por plano e de velocidade de vibração forem atingidas.
Para um exemplo prático de codificação da abordagem do coeficiente de influência, a National Instruments publica um exemplo de DAQmx de dois planos que implementa a mesma sequência com fasores e indexação de tacômetro. Exemplo de balanceamento em dois planos com DAQmx
Notas de instrumentação (para fase e amplitude repetíveis): Use o mesmo tipo de sensor e orientação em ambas as caixas de mancais (a velocidade é frequentemente preferida para comparações com a ISO 20816). Monte os sensores rigidamente (prisioneiro ou ímã forte em um local limpo e plano), mantenha o roteamento dos cabos consistente e use uma referência confiável de tacômetro/keyphasor vinculada ao rotor. Confirme se a calibração do instrumento está atualizada e registre a banda de medição e as configurações do filtro para que as verificações de acompanhamento sejam comparáveis.
Armadilhas e Verificações de Segurança
Sinais comuns de “o que você verá” e o que verificar primeiro:
- A fase oscila ou inverte entre as execuções: verifique novamente o sensor do tacômetro/keyphasor, a rigidez de montagem do sensor, folgas/pé manco e se uma ressonância está dominando a resposta.
- A resposta do teste é muito pequena ou não linear: aumente/diminua o peso de teste para atingir uma alteração de ~30–70% em relação à linha de base e verifique se a referência de raio/ângulo de teste é repetível.
- Grande pico de amplitude próximo à velocidade definida: faça uma varredura controlada para identificar a ressonância e evite balancear exatamente no pico; altere a velocidade, rigidez ou amortecimento primeiro e, em seguida, rebalanceie em um ponto de velocidade estável.
- Rotor rígido vs. flexível: Se uma velocidade crítica estiver próxima do ponto de operação, as suposições de rotor rígido podem falhar; consulte as partes relevantes da ISO 21940 para métodos de rotor flexível.
- Limite de aplicabilidade: Se o rotor se comportar como um rotor flexível na velocidade de serviço ou próximo a ela (por exemplo, operando próximo a uma velocidade crítica), não force uma solução de dois planos para rotor rígido — siga o método ISO 21940 apropriado para rotores flexíveis e confirme as rampas de velocidade e condições de operação aceitáveis com o OEM.
- Coeficientes de influência inconsistentes: Execute novamente os testes; verifique a polaridade do sensor, a posição do tacômetro, folgas e a repetibilidade da montagem. Ajuste a massa de teste para que a resposta mude ~30–70% em relação à linha de base.
- Geometria e restrição: Fixe os pesos de teste de forma redundante, confirme as proteções e folgas, e evite atritos. Realize o bloqueio e etiquetagem (Lockout-tagout) e siga os procedimentos do local.
- Vínculo com a manutenção: Após reafiações ou trocas de facas, espere que o balanceamento sofra desvios. Um guia de manutenção para lâminas de granulador oferece dicas práticas de reafiação que combinam perfeitamente com uma verificação de rebalanceamento. Manutenção e afiação de lâminas de granulador de plástico
Conclusão
- Confirme se o desbalanceamento residual em cada plano atende ao grau de balanceamento ISO 21940 selecionado no RPM alvo usando a relação ISO.
- Verifique a velocidade de vibração em toda a faixa de operação (busque a Zona B da ISO 20816 ou melhor) e documente os dados de amplitude/fase e correção.
- Agende o rebalanceamento após reafiações, trocas de facas, trabalhos no cubo ou rolamento, ou quando as tendências ultrapassarem os limites.
- Registre um relatório de balanceamento rastreável e as tendências dos resultados para maior confiabilidade. Para leitores que precisam de contexto do fornecedor, a visão geral de balanceamento dinâmico e concentricidade da MAXTOR METAL fornece um exemplo do que solicitar a uma oficina. Balanceamento dinâmico de alta velocidade e concentricidade
Referências (selecionadas): Visão geral da ISO 21940-11 via EASA; resumo da seleção de graus ISO via BalanceMaster; verificação cruzada de desbalanceamento residual ISO via calculadora Vibromera; resumo das faixas de zona da ISO 20816 via Mobius Institute; exemplo de implementação de coeficiente de influência em dois planos via National Instruments (DAQmx). (Os links são fornecidos nas seções acima.)
O que registrar em um relatório de balanceamento rastreável (checklist para copiar/colar): ID/número de série do rotor, configuração (facas/suportes instalados), massa do rotor eu, raio de correção r, velocidade de serviço n, grau de balanceamento ISO 21940 selecionado G, computed U_per, sensor locations and orientation, tach reference location, instrument model + calibration date, measurement band/filtering, baseline amplitude/phase at each bearing, trial weight mass/angle/radius for Plane 1 and Plane 2, calculated correction mass/angle/radius per plane, final verification amplitude/phase, final residual unbalance estimate per plane, and an operating-speed sweep result (pass/fail vs your ISO 20816 velocity target).
About the author: Tommy Tang is a Senior Sales Engineer at Nanjing METAL Industrial with 12 years of experience supporting industrial cutting and rotating-equipment applications. Certifications: CSE, CME, Six Sigma Green Belt, PMP.

 English
 Spanish
 Italian
 French
 Portuguese
 Russian
 German
 Arabic
 Hindi
 Vietnamese
 Indonesian
 Japanese
 Korean